LiDAR irrotus
Pyörivän LiDAR:n anatomia
LiDAR on roottoriin asennettu etäisyydenmittausketju. Lähetin, detektori, niiden välinen optiikka ja elektroniikka, joka ajoittaa edestakaisen matkan, kaikki pyörivät kerran kierroksen aikana ikkunan takana, ja se kulma, johon säde palasi, on puolet mittauksesta: edestakainen matka antaa etäisyyden, enkooderi antaa suunnan, ja nämä kaksi yhdessä muodostavat yhden pisteen. Valitse osa materiaaliluettelosta ja pudota se skanneriin; jokainen parametri tulee katalogiosien mukana, jotka sen kantavat.
- 1Valitse osa materiaaliluettelosta.
- 2Pudota se moduuliin tai napsauta korttia.
- 3Lue sen tehtävä, sen parametrit ja niiden takana olevat osanumerot.
Materiaaliluettelo
Jokainen osa, yksi optinen budjetti. Vedä kortti valokuvan päälle tai napsauta sitä - sen vieressä oleva paneeli täyttyy kyseisen osan parametreilla.
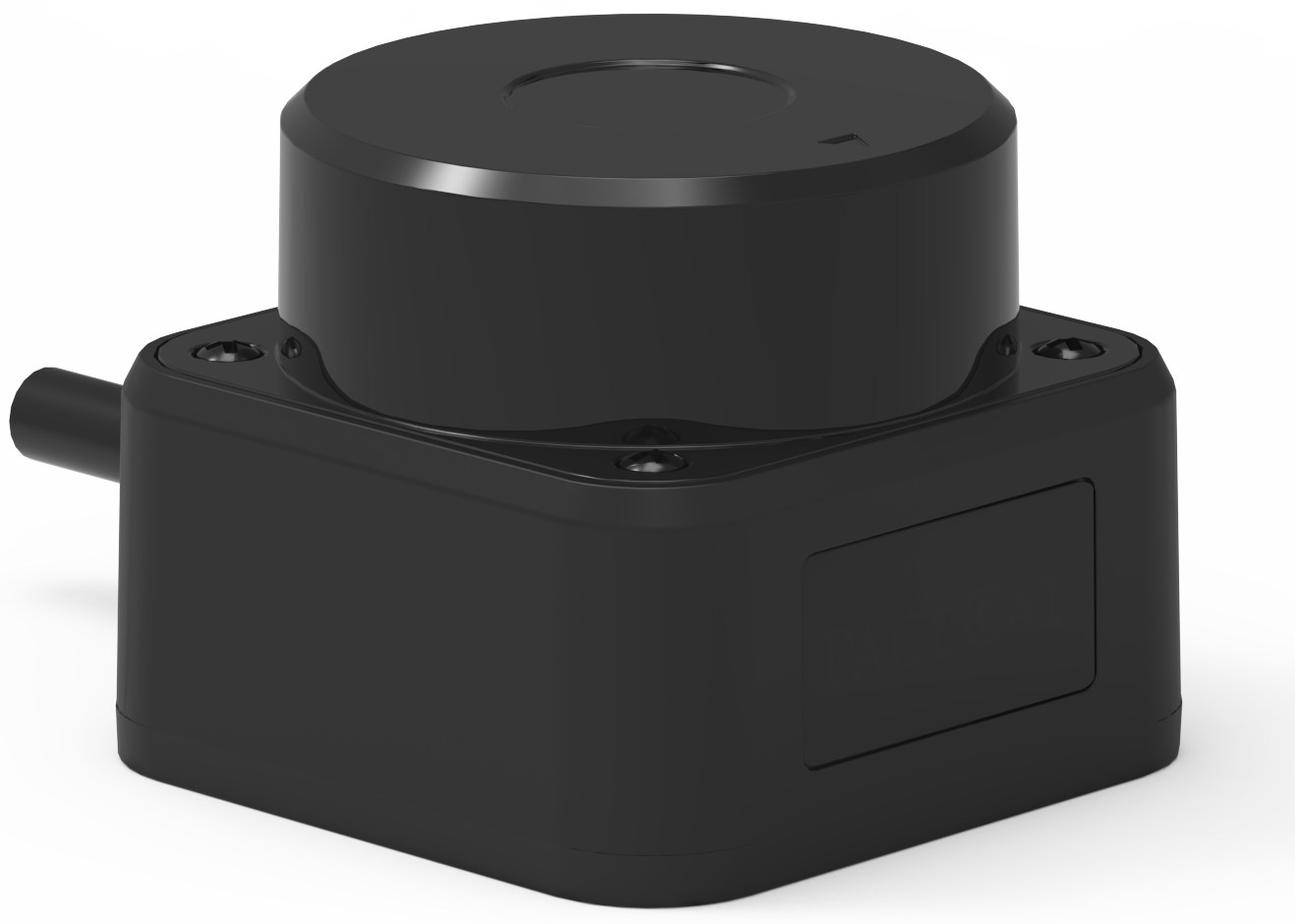
Vedä osa tähän tai napsauta materiaaliluettelossa olevaa korttia
Pyörivä 2D LiDAR, neljännesnäkymä. Yläpuolella oleva torni kantaa lähetin- ja vastaanotto-optiikkaa ja kääntyy ikkunanauhan takana alareunansa ympäri; alapohja pitää kortit, virtalähteen ja liittimen.
Komponenttien paikat ovat opetuskaaviota, eivät kokoonpanopiirustusta: sijoitus ja räjäytyskuva ovat suuntaa antavia. Parametriarvot ovat linkitetyn spesifikaation arvoja.
Jokainen osa parametri kerrallaan
Interaktiivisessa näkymässä näkyvät samat numerot taulukoissa voit lukea, etsiä ja lainata.
905 nm laseri-diodi Lähetin
Lähettää etäisyyspulssin jokaista skannauksen pistettä varten. Skannerissa rajoite ei ole pelkästään diodin huipputeho, vaan myös se, kuinka suuren käyttöasteen se voi ylläpitää tarvitsemallasi pistetiheydellä: katalogin 905 nm osat on määritelty 0,1 % käyttöasteelle ja 10 kHz:lle, joten skannerin, joka haluaa enemmän pisteitä, on säädettävä pulssin kestoa eikä pyydettävä diodilta enemmän huipputehoa.
| Huippuaallonpituus | 905 nm (895 - 915 nm) |
|---|---|
| Huippulähtöteho | 25 - 300 W |
| Pulssienergia @ 100 ns | 2.5 - 30 uJ |
| Säteen hajauma, rinnakkainen | 9 astetta |
| Säteen hajauma, kohtisuora | 25 astetta |
| Pulssin leveys | 1 - 100 ns (maks. 100 ns) |
| Työjakso, maksimi | 0.1 % |
| Toistotaajuus | jopa 10 kHz |
| Pakkaus | TO56 | paljas siru | VCSEL matriisi | metallipino |
| Arvioitu kantama, retroheijastava (100 W) | 1.2 km |
| Arvioitu kantama, hajottava kohde (100 W) | 400 m |
Lumivyöhykephotodiodi Vastaanotin
Havaitsee palaavan pulssin jokaisessa kierroksen kulmassa. Pieni aktiivinen alue pitää kapasitanssin ja pimeän virran alhaisena, mikä luo terävän ajoituksen reunan; se myös pienentää vastaanottoaukkoa, mikä on kompromissi kantaman suhteen. Kun skannaus koostuu useista säteistä samanaikaisesti, katalogin 16-elementtinen lineaarinen taulukko kantaa yhden kanavan per säde sen sijaan, että koko kierrokselle olisi yksi detektori.
| Vastespektri | 400 - 1100 nm |
|---|---|
| Aallonpituus | 905 nm |
| Aktiivinen alue | 16 elementtiä |
| Vastekyky | 80 A/W @ M=100 |
| Vastesuunta | 0.5 ns |
| Pimeävirta | 0.4 nA @ M=100 |
| Kokonaiskapasitanssi | 1.0 pF @ M=100 |
| Optimaalinen vahvistus | 100 |
| Käänteisen jännitteen hajoamispiste | 100 - 200 V |
| Jännitetemperatuurikerroin | 1.1 V/C |
| Aktiivinen alue, yksikanavainen | 230 um | 500 um |
| Pakkaus | TO-46 | LCC1 keraaminen | LCC2 keraaminen | lineaarinen taulukko |
Ulosmenopinta ja lähetin / vastaanotin -optiikka Optinen polku
Se määrittää, mihin kohtaan säde osuu kohteessa ja minkälaisen valokartion vastaanotin voi hyväksyä. Nopea-akselinen kollimaattori pienentää 25 asteen pystysuoran viuhkan 6 asteeseen, mikä pitää palaavan valon pienen vastaanottoaukon sisällä muutaman metrin päässä; vastaanottokentän on sitten oltava tarpeeksi leveä nielaisemaan roottorin lämpötilan muutoksista aiheuttama tähtäinvirhe.
| Pystysuuntainen hajauma, kollimoitu | 6 astetta |
|---|---|
| Vaakaerotus, paljas | 9 astetta |
| Vastaanottosuodin | 905 nm kaistanpäästösuodin |
| Detektorin vasteen ikkuna | 400 - 1100 nm |
| Vastaanottoaukko | Määritetty suunnittelusi mukaan Suunnittelusi mukaan |
| Lähetys, lähetys- ja vastaanottopolku | Määritetty suunnittelusi mukaan Suunnittelusi mukaan |
| Ikkunamateriaali ja pinnoite | Määritetty suunnittelusi mukaan Suunnittelusi mukaan |
| Suuntatoleranssi | Määritetty suunnittelusi mukaan Suunnittelusi mukaan |
Rottori, moottori ja enkooderi Skannausmekanismi
Se asettaa kulmaresoluution ja pisteen taajuuden. Pisteen täytyy odottaa, että valon edestakainen matka on valmis ennen kuin säde on liikkunut pidemmälle kuin piste, joten mitä nopeammin pyöriminen tapahtuu, sitä lyhyempi pulssi geometria sallii - siksi skannaimekanismi, ei diodi, rajoittaa yleensä 2D-skannerin kantamaa.
| Skannausarkkitehtuuri | Kiertävä pää, monikulmapeili, MEMS tai OPA - määritetty suunnittelusi mukaan Suunnittelusi mukaan |
|---|---|
| Kiertonopeus | 5 - 20 Hz tyypillinen 2D-päähän Suunnittelusi mukaan |
| Kulkman resoluutio | 0,25 - 1° määritetty suunnittelusi mukaan Suunnittelusi mukaan |
| Pisteitä kierrosta kohden | Määritetty suunnittelusi mukaan Suunnittelusi mukaan |
| Säteen toistonopeus saatavilla | 1 kHz - 30 kHz säädettävä |
| Moottoriajuri | Harjaton DC enkoderipalautteella Suunnittelusi mukaan |
| Laakerin käyttöikä | Määritetty suunnittelusi mukaan - roottori on ainoa liikkuva osa Suunnittelusi mukaan |
Ajastus- ja signaalinkäsittelyalusta Elektroniikka
Se muuttaa optisen edestakaisen matkan luvuksi ja kulman koordinaatiksi. Ohjaimen huippuvirran, pulssin leveyden, nousuajan ja laukaisujärjestelyn on sovittava diodin kanssa; ajoitusketjun on sitten löydettävä sama reuna palautteessa, joka on tuhansia kertoja heikompi kuin lähtevä pulssi, kerran jokaista pyyhkäisypistettä kohti.
| Huippupulssivirta | 70 A |
|---|---|
| Pulssin leveys | 50 ns - 1 µs säädettävissä |
| Toistotaajuus | 1 kHz - 30 kHz säädettävä |
| Nousuaika | 7,5 ns tyypillinen |
| Syksyaika | 12 ns tyypillinen |
| Ohjausliitäntä | Sisäinen välähdys / ulkoinen TTL |
| Laserin ohjausjännite | 1 - 50 V DC |
| Aika-digitaali-muunnin | Määritetty suunnittelusi mukaan - ajoitusresoluutio rajoittaa etäisyysresoluutiota Suunnittelusi mukaan |
| Isäntäliitäntä | UART | Ethernet | USB - määritä suunnittelusi mukaan Suunnittelusi mukaan |
Teho ja detektorin jännite Teho
Lumivyöhykkeen vahvistus muuttuu lämpötilan mukaan noin 1,1 - 1,4 V astetta kohden, joten jännitelähde pitää vastaanottimen vahvistuksen - ja sen ajoituksen - vakaana kylmästä käynnistyksestä lämpimään koteloon. Melu laserikiskolla näkyy pulssien aaltovaihteluna, ja aaltovaihtelu on etäisyysvirhe.
| Käyttöjännite | 12 V DC |
|---|---|
| Laserin ohjausjännite | 1 - 50 V DC |
| MOSFETin juotto-lähdejännite | 80 V |
| Porttikynnysjännite | 2 - 4 V |
| Ilmaisimen jänniterata | 100 - 200 V |
| Jännitteen heilahtelu lämpötilan mukaan | 1.1 V/C |
| Logic rails | Määritetty suunnittelusi mukaan Suunnittelusi mukaan |
| Keskimääräinen virrankulutus | Määritetty suunnittelusi mukaan - kohtanopeus ratkaisee sen Suunnittelusi mukaan |
| Aaltoilu ja kohina | Määritetty suunnittelusi mukaan Suunnittelusi mukaan |
Kuori, optinen penkki ja liitäntä Mekaaninen
Se pitää optisen akselin siellä, missä kalibrointi sen jätti, lämpötilan, tärinän ja laakerin käyttöiän aikana. Jokainen mekaaninen toleranssi emitterin, kollimaattorin ja detektorin välillä muuttuu tähtäinvirheeksi kaukana kantaman päässä, minkä vuoksi penkki ja kuoressa luetaan yhdessä optiikan kanssa eikä kotelona.
| Käyttölämpötila, detektorin arvion mukainen | -40 - 85 °C |
|---|---|
| Säilytyslämpötila, detektoriarvojen mukainen | -55 - 125 °C |
| Optisen penkin materiaali | Määritetty suunnittelusi mukaan - lämpölaajeneminen on tähyysohjauskomponentti Suunnittelusi mukaan |
| Ikkunamateriaali ja kovuus | Määritetty suunnittelusi mukaan Suunnittelusi mukaan |
| Suojaus luokitus | Määritetty suunnittelusi mukaan - on vahvistettava ilmoitetun luokituksen mukaiseksi Suunnittelusi mukaan |
| Asennusviite | Määritetty suunnittelusi mukaan Suunnittelusi mukaan |
| Liitin ja liitäntä | Määritetty suunnittelusi mukaan Suunnittelusi mukaan |
Jokainen tämän sivun parametriarvo on vedetty luettelotietueesta, joka hahmontaa linkitetyn tuotesivun, joten nämä kaksi eivät voi olla eri mieltä.
Osat näiden parametrien takana
Jokainen alla oleva kuva luetaan samasta luettelotietueesta, joka tekee tuotesivun. Mitään tällä sivulla ei ole kirjoitettu uudelleen.
905 nm lähetysketju skanneria varten
2D-skanneri haluaa perheen keskikohdan, ei huippua: tarpeeksi energiaa pulssia kohden nähdäksesi seinän kymmenien metrien päässä, kohdetyypin ja työsuhteen syklillä, jota diodi voi kestää koko vuoron ajan.
Pakkaa emitteri itse: paljas siru
Tiivis skannauspää on usein rakennettu piidiodeihin kannen sijaan, jotta penkki voidaan koneistaa säteilevän alueen ympärille, mitä rakenne todellisuudessa tarvitsee - ja jotta linssiputkea ei ole esteenä.
Tai go surface-emitting
VCSEL-taulukko on matalampi, sillä on pyöreämpi piste eikä nopean akselin kollimaattoria kohdistettavaksi, huipputehon kustannuksella: se sopii lyhyeen, tiheään skannaukseen pitkän kantaman sijaan, ja on halvempaa asentaa penkille.
Vastaanottoketju: yksi ilmaisija tai matriisi
Pienin aktiivinen alue, joka edelleen kerää paluun, antaa terävimmän reunan; matriisi vaihtaa sen yhdeksi kanavaksi säteitä kohti. 1550 nm osa on täällä suunnittelua varten, joka menee silmäturvalliseksi sen sijaan.
Ajoitus ja käyttö
Yksi kortti kantaa pulssigeneraattorin ja ohjaimen. Sen toistonopeus on katon raja jokaisen säteen pisteen nopeudelle skannauksessa, ja sen nousuaika on lattian raja ajoitusresoluutiolle.
Kohdistus- ja tähtäysoptiikka
Skannerin suuntaaminen on helpompaa näkyvän säteen avulla: lähetetty piste ja vastaanottoalue on linjattu rakentopöydällä kollimoidun näkyvän pään kanssa ja tarkistettu uudelleen linjan päässä olevan ikkunan kautta.
Mikä muuttuu, kun säteen täytyy pyyhkäistä
Pelkkä kantamaton tuote voi laueta niin usein kuin sen akku sallii. Skanneri ei voi: sillä on kiinteä määrä laukauksia kierrosta kohden, joten lyhyempi pulssi ja matalampi työjakso tuovat joko enemmän pisteitä tai pidemmän kantaman, ei koskaan molempia. Tämä vaihtokauppa – pisteitä sekunnissa vastaan kantama per piste – on se, mihin jokainen tämän sivun osa on valittu.
Vastaanottava puoli määrittää pistebudjetin
Lähetä meille pisteet sekunnissa ja tarvitsemasi kantama, ja työskentelemme takaisin budjetin läpi - vastaanottoaukko, detektorialue, suodin ja pulssi, jonka diodin täytyy toimittaa sen sulkemiseksi.