激光雷达拆解
拆解一台旋转式激光雷达
激光雷达就是把测距链路装在一个转子上。发射端、探测端、两者之间的光学,以及给往返时间计时的电路,被一起放在旋转窗口后面,每转一圈扫描一周;而此时角度和距离一样重要:往返时间给出距离,编码器给出方位,两者合起来才是一个点。从物料清单里选一个部件,拖到设备图上;每个参数都对应到承载它的具体型号。
- 1从物料清单里选一个部件。
- 2拖到模块图上,或者直接点击卡片。
- 3查看它的职责、关键参数,以及承载这些参数的型号。
物料清单
每个部件,一份光学预算。把卡片拖到图上,或者直接点击,旁边的面板会显示该部件的参数。
把部件拖到这里 也可以点击物料清单中的卡片
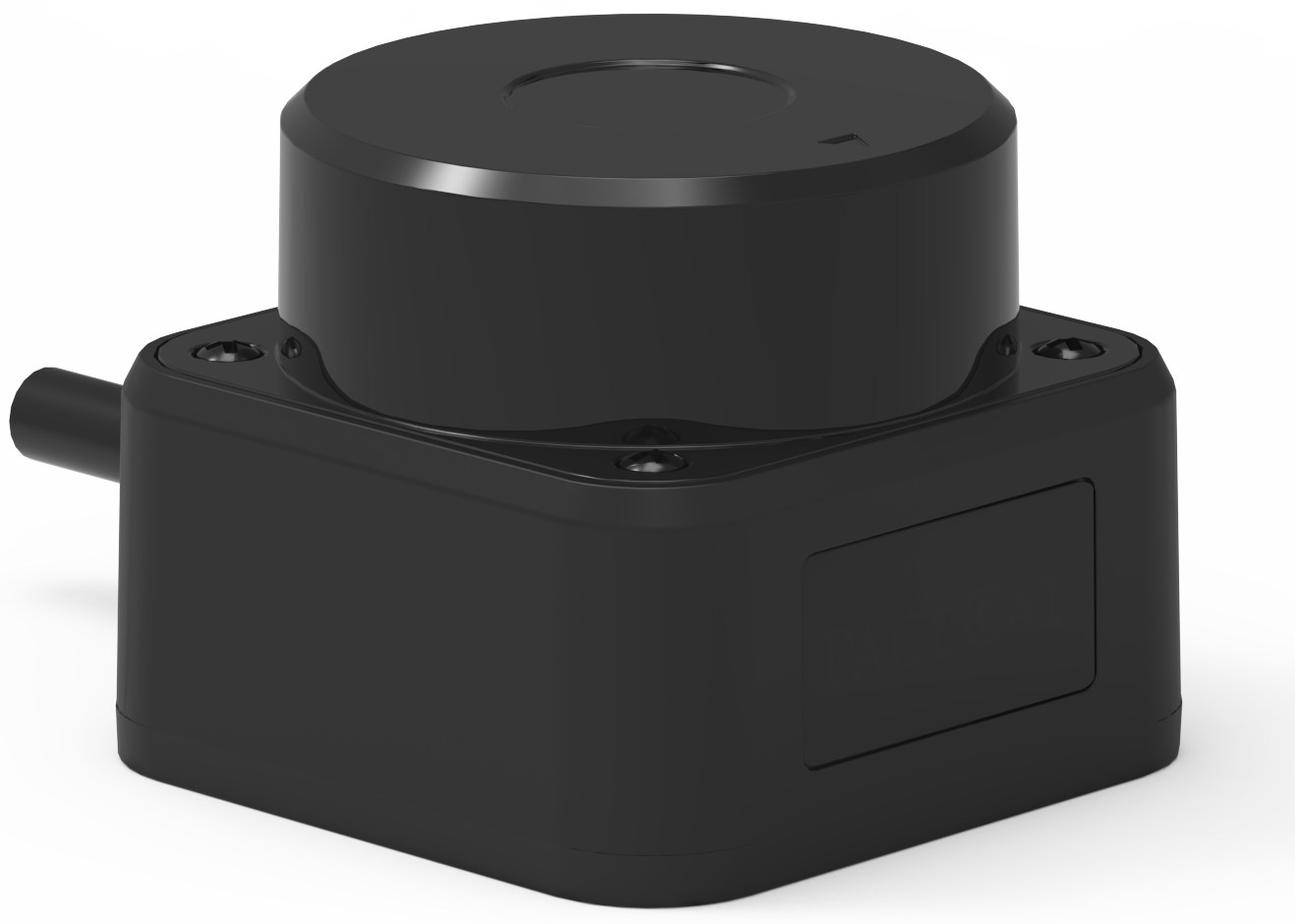
旋转式 2D 激光雷达,四分之三视角。顶部转台带着发射与接收光学,在下缘的窗口带后面旋转;下方底座里是电路板、电源与接口。
图中器件位置为讲解示意,不是装配图:位置与拆解结构仅供参考,参数数值以所链接的规格书为准。
逐个部件的参数
与交互视图完全一致的数值,以可阅读、可搜索、可引用的表格呈现。
905 nm 激光发射二极管 发射器件
为扫描中的每一个点发射测距脉冲。在扫描式产品上,约束不是单独的峰值功率,而是在你需要的点频下能承受的占空比:产品册里的 905 nm 器件按 0.1 % 占空比和 10 kHz 标定,所以想要更多点数的扫描头只能去压缩脉宽,而不是要求管子给出更高的峰值功率。
| 峰值波长 | 905 nm (895 - 915 nm) |
|---|---|
| 峰值光功率 | 25 - 300 W |
| 脉冲能量 @ 100 ns | 2.5 - 30 uJ |
| 平行发散角 (FWHM) | 9 deg |
| 垂直发散角 (FWHM) | 25 deg |
| 脉冲宽度 | 1 - 100 ns (max 100 ns) |
| 最大占空比 | 0.1 % |
| 重复频率 | up to 10 kHz |
| 封装 | TO56 | bare die | VCSEL array | metal stack |
| 估算距离(回反射靶,100 W) | 1.2 km |
| 估算距离(漫反射目标,100 W) | 400 m |
雪崩光电二极管 接收器件
在扫描的每一个角度探测回波。小光敏面能压低结电容和暗电流,这正是锐利计时边沿的来源;但它同样缩小了接收口径,这就是与量程之间的取舍。如果一帧扫描由多束同时完成,产品册里的 16 元线阵可以为每一束各提供一个通道,而不是用一只探测器承担整圈扫描。
| 响应光谱 | 400 - 1100 nm |
|---|---|
| 工作波长 | 905 nm |
| 光敏面 | 16 elements |
| 响应度 | 80 A/W @ M=100 |
| 响应时间 | 0.5 ns |
| 暗电流 | 0.4 nA @ M=100 |
| 总电容 | 1.0 pF @ M=100 |
| 最佳倍增系数 | 100 |
| 反向击穿电压 | 100 - 200 V |
| 电压温度系数 | 1.1 V/C |
| 单通道光敏面 | 230 µm | 500 µm |
| 封装 | TO-46 | LCC1 陶瓷 | LCC2 陶瓷 | 线阵 |
出光窗口与发射 / 接收光学 光路
它决定光束打在目标上的光斑大小,以及接收端能接收的光锥范围。快轴准直把 25° 的垂直扇形收到 6°,这正是几米之外回波仍能落进小接收口径的原因;反过来,接收视场又必须宽到能容忍温度变化下转子带来的视轴误差。
| 准直后垂直发散角 | 6 deg |
|---|---|
| 裸管水平发散角 | 9 deg |
| 接收滤光片 | 905 nm band-pass |
| 探测器响应波段 | 400 - 1100 nm |
| 接收口径 | 由你的设计决定 由你的设计决定 |
| 发射 / 接收通道透过率 | 由你的设计决定 由你的设计决定 |
| 窗口材料与镀膜 | 由你的设计决定 由你的设计决定 |
| 视轴公差 | 由你的设计决定 由你的设计决定 |
转子、电机与编码器 扫描机构
它决定角分辨率与点频。一个点要求往返时间结束时,光束移动量还不能超过光斑本身;所以转速越高,几何上允许的脉宽就越短——这也是为什么通常限制 2D 扫描仪量程的是扫描机构,而不是二极管。
| 扫描架构 | 旋转头、多面镜、MEMS 或 OPA——由你的设计决定 由你的设计决定 |
|---|---|
| 转速 | 2D 扫描头典型 5 - 20 Hz 由你的设计决定 |
| 角分辨率 | 0.25° - 1°,由你的设计决定 由你的设计决定 |
| 每转点数 | 由你的设计决定 由你的设计决定 |
| 单光束可用重复频率 | 1 kHz - 30 kHz adjustable |
| 电机驱动 | 带编码器反馈的无刷直流 由你的设计决定 |
| 轴承寿命 | 由你的设计决定——转子是整机唯一的运动件 由你的设计决定 |
计时与信号处理电路 电子电路
它把光学往返变成数字,把角度变成坐标。驱动板的峰值电流、脉宽、上升时间与触发方式必须和二极管匹配;计时链路则要在比发射脉冲弱几千倍的回报里、为扫描中的每一个点各一次地把同一个边沿分辨出来。
| 最大峰值脉冲电流 | 70 A |
|---|---|
| 脉冲宽度 | 50 ns - 1 us adjustable |
| 重复频率 | 1 kHz - 30 kHz adjustable |
| 上升时间 | 7.5 ns typical |
| 下降时间 | 12 ns typical |
| 控制方式 | Internal trigger / external TTL |
| 激光器驱动电压 | 1 - 50 V DC |
| 时间数字转换器 | 由你的设计决定——计时分辨率决定距离分辨率 由你的设计决定 |
| 主机接口 | UART | 以太网 | USB——由你的设计决定 由你的设计决定 |
电源与探测器偏置 电源
雪崩增益随温度变化大约每度 1.1 - 1.4 V,所以偏置电源才是让接收端增益(以及计时)从冷启动到整机升温都保持不变的那一环。激光电源上的噪声会变成脉冲能量的逐发抖动,而抖动就是测距误差。
| 控制供电 | 12 V DC |
|---|---|
| 激光器驱动电压 | 1 - 50 V DC |
| MOSFET 漏源耐压 | 80 V |
| 栅极开启阈值电压 | 2 - 4 V |
| 探测器偏置电压 | 100 - 200 V |
| 偏置温度漂移 | 1.1 V/C |
| 数字电源轨 | 由你的设计决定 由你的设计决定 |
| 平均功耗 | 由你的设计决定——由点频决定 由你的设计决定 |
| 纹波与噪声 | 由你的设计决定 由你的设计决定 |
外壳、光学基座与接口 机械结构
在温度变化、振动以及轴承寿命全程里,把光轴保持在标定时所在的位置。发射管、准直镜与探测器之间的每一项机械公差,都会在量程远端变成视轴误差——这也是为什么光学基座和外壳要跟光学件一起看,而不是当成一个机箱。
| 探测器工作温度范围 | -40 to +85 C |
|---|---|
| 探测器存储温度范围 | -55 to +125 C |
| 光学基座材料 | 由你的设计决定——热膨胀是一项视轴误差 由你的设计决定 |
| 窗口材料与硬度 | 由你的设计决定 由你的设计决定 |
| 防护等级 | 由你的设计决定——必须按所声称的等级实测验证 由你的设计决定 |
| 安装基准 | 由你的设计决定 由你的设计决定 |
| 连接器与接口 | 由你的设计决定 由你的设计决定 |
本页每一个参数都取自渲染所链接产品页的同一条产品记录,两者不会互相矛盾。
承载这些参数的型号
下面的每个数字都取自渲染产品页所用的同一条记录,本页没有二次录入。
面向扫描头的 905 nm 发射链路
2D 扫描头要的是这个家族的中段,而不是顶端:每个脉冲的能量够看到几十米外的墙面,同时点频与占空比要能连续撑住一整个班次。
自封装方案:裸芯片
密封的扫描头常常围着裸芯片设计,而不是封装管:这样光学基座可以按设计真正需要的发光面来加工,中间也不用塞一个镜筒。
或者改用面发射
VCSEL 阵列更薄、光斑更接近圆形、也没有快轴准直要调,代价是峰值功率较低:它更适合短距离高密度的扫描,而不是长距离,而且在光学基座上更容易安装。
接收链路:单管还是线阵
在仍能收住回波的前提下取最小光敏面,计时边沿最锐利;线阵用这一点换取每束一路通道。如果设计转向人眼安全,则还有 1550 nm 的那一只。
驱动与时序
一块板集成脉冲发生器与驱动电路。它的重复频率是扫描中每一束点频的上限,它的上升时间则是计时分辨率的下限。
装调与瞄准光路
装调扫描头时,一束看得见的光会让对轴容易得多:在产线工装上,发射光斑与接收视场是拿一个可见光准直模组对齐的,下线前还要再穿过窗口带复核一次。
当光束必须扫描时,什么变了
只测距的产品可以按电池能力随时发射;扫描式产品不行:每一转的发射次数是固定的,所以更短的脉宽和更低的占空比只能换来更多的点、或者更远的量程,二者不可兼得。本页每一个部件的选型,都是围绕“每秒多少点”与“每点多远”之间的这个取舍来做的。
接收端决定点频预算
把每秒点数和需要的量程发给我们,我们从预算倒推回去——接收口径、探测器光敏面、滤光片,以及二极管为补上这一段需要给出的那个脉冲。