水下激光雷达 · 蓝绿激光
水下激光雷达光源:450 nm 蓝光与 520 nm 绿光怎么选
从水体光学、后向散射、CW 规格边界和接收架构出发,为浅水测深、水下目标探测及水体光学研究选择蓝光或绿光发射光源。
更新于 2026-10-30 · 8 分钟阅读
水下激光雷达通过向水体发射光束,并结合飞行时间、回波强度和扫描位置处理返回信号,实现距离测量、三维重建或水体光学参数分析。
光源只是发射链的一部分。实际系统还必须匹配耐压光学窗口、收发光路、探测器与时序电子学,并在目标水域完成整机验证。
水下激光雷达,不只是把激光打进水里
系统性能由光源波长、接收口径、探测器、时序电路、目标属性与水体光学性质共同决定。
几何
距离与三维轮廓
对目标或水底回波进行时间测量,可估算距离并结合扫描机构重建空间形貌。水面回波与水底回波的分离,是浅水测深的重要环节。
水体
后向散射与目标判别
悬浮颗粒、气泡和生物组分会产生散射。回波强度、时间分布及多波长差异可支持水体研究与目标回波判别。
波长
波长决定系统取舍
水对不同波长的吸收和散射不同。蓝光与绿光都可用于水下探测,但最佳选择取决于水质、浑浊度、目标反射率和探测架构。
450 nm 蓝光 × 520 nm 绿光
两种波长可作为不同水体条件下的候选发射光源,也可在多波长系统中协同工作。下列参数摘录自所提供的规格书。
面向蓝光水下探测与多波长感知
蓝光在清洁海水及部分深水光学探测研究中具有吸引力。实际穿透能力仍取决于水体光学性质、发射光束、接收视场和目标反射特性。
| 规格书系列 | GH04C05Y9G / HiLaserBTV100A |
| 标称波长 | 440 nm / 455 nm |
| 连续波输出 | 5 W typ / 5.3 W typ |
| 其他型号 | PLPT9 450LC_E:5.5 W typ |
| 封装形式 | TO-CAN / LD Bank,依型号 |
| 规格书应用 | 投影显示、工业照明、信号与光学设备光源 |
规格书中的 GH04C05Y9G 标注典型波长 440 nm,其他列出的主流型号多为 455 nm;“450 nm”在此作为蓝光方案波段名称,不代表所有型号均为精确 450 nm。
面向浅水探测与水下光学测量
绿光是浅水测深和水下激光雷达中常见的工作波段。520 nm 半导体激光可作为紧凑型绿光发射源候选,但与传统 532 nm 测深激光并非完全等同。
| 规格书系列 | GH05C01B9G / HiLaserGTV100A |
| 标称波长 | 520 nm |
| 连续波输出 | 1 W max 1.2 W / 1.5 W typ |
| 其他型号 | NUGM06:525 nm,LD Bank 13.5 W typ |
| 封装形式 | TO-CAN / TO90 / LD Bank,依型号 |
| 规格书应用 | 激光投影、显示与光学设备光源 |
NUGM06 的典型波长为 525 nm。LD Bank 总输出与单颗 LD 输出必须区分;选型时应以具体型号的完整数据表和实测为准。
为什么同时关注蓝光与绿光?
水体不是均匀透明介质。吸收与散射共同决定传播损耗,水质变化也会改变最佳波长,因此不能用单一波长覆盖所有水域。
蓝光
450 nm:优先评估清洁水场景
海洋激光雷达研究指出,清洁开阔海域的较优波段可落在约 470–490 nm。450 nm 可作为蓝光工程的候选,但不应把研究中的最佳波长直接等同于 450 nm。
绿光
520 nm:兼顾浅水与绿光方案
浅水测深常见 532 nm 绿光方案;520 nm 与其相邻,但光源类型、发射方式和接收系统不同,性能必须按实际水体验证。
双波长
双波长获取更多判别信息
比较不同波长的回波衰减与目标反射差异,可为水体分类、回波判别和算法补偿提供信息,但不能消除浑浊水中的强散射,也不保证量程必然增加。
从水底测绘到水下目标感知
以下是与蓝绿光水下激光探测相关的系统方向。最终量程、精度和空间分辨率必须通过整机设计及目标水域测试确定。
浅水测深与水底地形测绘
用于湖泊、河道、港池和近岸海域的水底轮廓采集。机载测深系统常采用绿光脉冲,并结合水面/水底双回波及定位姿态数据计算水深。
水下机器人与自主航行器感知
为 AUV、ROV 或水下机器人提供近距离轮廓、障碍物和结构表面测量的光源候选。需综合考虑耐压窗口、浑浊度、平台运动和回波算法。
海洋环境与水体光学研究
通过回波强度、时间分布及多波长观测,辅助研究水体衰减、悬浮颗粒与生物组分变化。此类应用通常更依赖标定、背景抑制和辐射传输模型。
水下结构与工程巡检
可用于码头构件、桥墩、水下管线或人工结构的局部三维扫描。高浑浊、强反射或气泡环境需要评估回波混叠与散射噪声。
水下目标检测与轮廓重建
利用飞行时间和空间扫描,对有足够回波的目标进行距离与形状重建。目标材质、入射角和表面粗糙度都会影响回波。
水下光通信与光学实验平台
450 nm 与约 520 nm 波段也出现在水下可见光通信研究中。通信更关注调制带宽、接收灵敏度和误码率,与脉冲测距是相关但不同的设计路径。
从激光二极管到水下 LiDAR:系统需要哪些环节?
激光器只是发射端核心之一。水下应用还需要耐压光学窗口、收发光路、探测器与时序电子学,整机指标应在真实水体中验证。
01
发射光源
450 nm 蓝光或 520 nm 绿光;确定 CW/脉冲、波长稳定性、光功率和驱动方式。
02
整形与扫描
准直、扩束、整形与扫描机构;控制发散角、视场、光斑和指向稳定性。
03
水下光学窗口
窗口材料与镀膜、耐压密封、杂散光控制;考虑折射率变化和窗口反射。
04
接收与探测
接收望远镜、窄带滤光片、APD/SPAD 或其他探测器,以及低噪声前端。
05
计时与算法
ToF/波形采样、回波识别、背景抑制、标定与水体衰减补偿。
波长方案的工程化比较
| 比较维度 | 450 nm 蓝光方案 | 520 nm 绿光方案 | 工程建议 |
|---|---|---|---|
| 优先评估方向 | 清洁水体、蓝光多波长实验、海洋光学研究 | 浅水探测、绿光水下感知、既有绿光接收链路 | 先明确目标水域和任务,再做波长选择 |
| 规格书连续波输出 | 所列型号约 5–5.5 W typ | 所列型号约 1–1.5 W typ;NUGM06 Bank 为 13.5 W typ | CW 输出不等于脉冲能量,不能直接换算探测距离 |
| 光源形态 | TO-CAN 与 LD Bank,依具体型号 | TO-CAN、TO90 与 LD Bank,依具体型号 | 确认封装、准直配置、热设计和驱动接口 |
| 主要系统风险 | 水体衰减、后向散射、气泡、环境光、窗口反射 | 同样存在水体风险,还需核对脉冲驱动兼容性 | 用目标水域的实测数据校准系统预算 |
| 关键缺失指标 | 脉冲宽度、重复频率、峰值功率、光束质量、瞬态能力 | 调制能力、温漂、寿命测试条件、脉冲性能 | 采购或定制前形成完整系统规格书 |
选型前,建议先确认这 8 项参数
提供这些条件后,才能从“可用的激光二极管”进一步筛选出“适合特定水下 LiDAR 系统的发射源”。
01. 水体类型
清洁海水、沿岸水、河湖水或高浑浊水;是否有悬浮物、气泡或生物组分。
02. 目标与量程
水下测深、近距离障碍物还是结构扫描;明确目标距离、反射率与期望精度。
03. 发射模式
连续波、调制连续波或脉冲 ToF;确定脉宽、重复频率和单脉冲能量。
04. 接收探测器
探测器类型、响应波段、有效面积、带宽、噪声和饱和阈值。
05. 光学设计
发散角、光斑尺寸、接收视场、滤光片带宽与收发隔离。
06. 热与电驱动
供电、驱动电流、散热路径、壳温控制及长期工作占空比。
07. 封装与防护
TO 封装或 LD Bank 的安装空间;整机的耐压、密封和防腐要求。
08. 验证与安全
水槽/现场测试、眼睛与皮肤安全评估、失效保护、激光等级及法规要求。
常见问题
450 nm 一定比 520 nm 传得更远吗?
不一定。蓝光在部分清洁海水中可能更有利,但吸收、散射和悬浮物组成会改变最佳波长。必须针对目标环境测量衰减系数并验证回波信噪比。
520 nm 能直接替代常见的 532 nm 测深激光吗?
不能仅凭波长接近就认为可以直接替代。532 nm 常见于倍频固体激光测深系统,而这里的 520 nm 是半导体激光系列。输出模式、脉冲能量、光束质量和驱动设计可能显著不同。
规格书中的 5 W 蓝光能做到多少米水下测距?
规格书提供的是连续波输出,不能单独推算水下测距。还需要脉冲能力、脉宽与能量、接收口径、探测器灵敏度、目标反射率、光学损耗和水体衰减。
水越浑浊,是否越应该提高激光功率?
不一定。后向散射可能同步增强,使目标回波更难分离。窄视场、时间门控、偏振或多波长判别和算法补偿可能更重要。
这两款规格书是否已证明适用于水下 LiDAR?
没有。规格书列出的应用主要是投影、显示、工业照明、信号和光学设备。本文将其作为候选光源分析;完整驱动、热管理、光学与水下测试仍需由系统开发方完成。
技术依据与延伸阅读
本文将规格书数据与公开研究分开表述。具体产品参数仍以所选型号的数据表和供应商确认为准。
- 用户提供:《450 nm 蓝光准直激光器规格书》V1.0,深圳镭尔特光电科技有限公司。
- 用户提供:《520 nm 绿光准直激光器规格书》V1.0,深圳镭尔特光电科技有限公司。
- The Use of Green Laser in LiDAR Bathymetry: State of the Art and Recent Advancements — 绿光水下测深技术综述。
- Using a multiwavelength LiDAR for improved remote sensing of natural waters — 多波长海洋激光雷达研究。
- Enhancing Underwater LiDAR Accuracy Through a Multi-Scattering Model for Pulsed Laser Echoes — 水下脉冲回波多重散射模型。
- Analysis of Radiative Transfer Characteristics for Underwater Hyperspectral LiDAR — 水下高光谱 LiDAR 的辐射传输分析。
计算器
选光源之前,先估算光学链路
用通用距离、衰减和信噪比工具建立第一版链路预算,再把自由空间假设替换为目标水域的实测衰减与探测器数据。
产品库
相关可见光激光模组
现有 450 nm 与 520 nm 准直模组是 CW 产品系列。用于脉冲或水下系统前,应核对规格书、调制能力和热设计。
 TO9 / 激光排
LZRGB-450-Collimated
450 nm 蓝光可见激光系列,单发光点 CW 5–5.5 W。
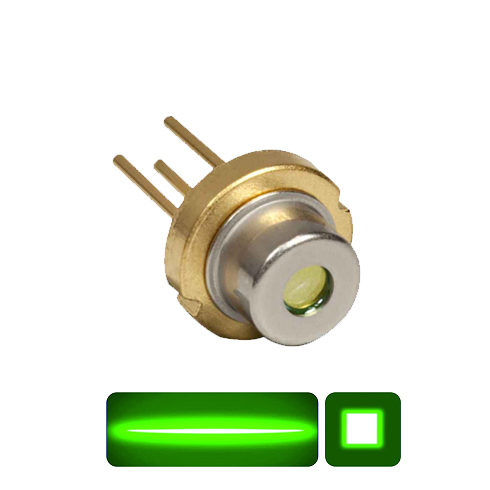 TO9 / TO90 / 激光排
LZRGB-520-Collimated
520 nm 绿光可见激光系列,单发光点 CW 1–1.5 W,另有 13.5 W 激光排配置。