水中LiDAR · 青 / 緑レーザー
水中LiDAR光源:450 nm青と520 nm緑をどう選ぶか
浅海測深、水中ターゲット検出、水の光学研究のための実務ガイドです。データシートのCW出力は水中距離の仕様ではありません。
更新 2026-10-30 · 8分で読めます
水中LiDARは飛行時間、エコー強度、走査位置を組み合わせて、距離、3D形状、水の光学特性を推定します。
レーザーは送信系の一部です。耐圧窓、送受信光学、検出器、時間計測回路、実水域での検証も必要です。
水中LiDARは水にレーザーを当てるだけではありません
性能は光源、受信口径、検出器、電子回路、ターゲット、水中光学特性の共同結果です。
形状
距離と3D輪郭
時間分解エコーから距離を求め、スキャナと組み合わせて形状を再構成します。浅水では水面と海底エコーの分離が重要です。
水柱
後方散乱とターゲット判別
浮遊粒子、気泡、生物成分が光を散乱します。強度、時間、複数波長の差が追加情報になります。
波長
波長がシステムのトレードオフを決める
吸収と散乱は波長で異なります。青か緑かは水質、濁度、ターゲット、検出器によります。
450 nm青 × 520 nm緑
両帯域は異なる水質の候補で、多波長システムにも組み合わせられます。以下の値は提供データシートからの抜粋です。
清澄水と多波長センシング向け青色光源
青は清澄な海水や一部の深水光学研究で魅力的です。実際の透過は水質、ビーム、受信視野、ターゲットで決まります。
| データシート系列 | GH04C05Y9G / HiLaserBTV100A |
| 公称波長 | 440 nm / 455 nm |
| CW出力 | 5 W typ / 5.3 W typ |
| その他モデル | PLPT9 450LC_E: 5.5 W typ |
| パッケージ | TO-CAN / LD Bank、モデルによる |
| データシート用途 | 投影、産業照明、信号・光学機器 |
GH04C05Y9Gは440 nm typ、他のモデルは455 nmが一般的です。ここでの「450 nm」は青色光源ファミリの名称で、全モデルの正確な波長ではありません。
浅水検出と光学計測向け緑色光源
緑は浅海測深で一般的です。520 nm半導体レーザーは小型化できますが、従来の532 nm測深レーザーと同等ではありません。
| データシート系列 | GH05C01B9G / HiLaserGTV100A |
| 公称波長 | 520 nm |
| CW出力 | 1 W max 1.2 W / 1.5 W typ |
| その他モデル | NUGM06: 525 nm, LD Bank 13.5 W typ |
| パッケージ | TO-CAN / TO90 / LD Bank、モデルによる |
| データシート用途 | レーザー投影、ディスプレイ、光学機器 |
NUGM06は525 nm typです。LD Bank全体の出力とエミッタ単体の出力を区別し、選択モデルのデータシートと実測を確認してください。
なぜ青と緑を比較するのか
水は一様に透明ではありません。吸収と散乱は組成で変わるため、ひとつの波長がすべての水域に適するわけではありません。
青
450 nm:まず清澄水を評価
海洋LiDAR研究では清澄な外洋の有利な帯域を約470–490 nmとしています。450 nmは工学的候補であり、すべての研究の正確な最適値ではありません。
緑
520 nm:浅水と緑の受信系
浅海測深では532 nmが一般的です。520 nmは近接しますが、光源、パルス、受信系が異なるため対象水域で検証が必要です。
二波長
2波長で判別情報を増やす
減衰と反射率の差は水質分類や補正に役立ちますが、強い濁水散乱をなくすものではなく、距離増加も保証しません。
海底マッピングから水中ターゲット認識まで
これらはシステムの方向性です。距離、精度、分解能は全体設計と対象水域の試験で決まります。
浅海測深と海底地形
湖、河川、港湾、沿岸。航空機搭載システムは緑パルスと水面・海底エコーを位置・姿勢データと組み合わせます。
AUV・ROVの知覚
近距離の輪郭、障害物、構造物面の計測。耐圧窓、濁度、プラットフォーム運動、エコー処理を考慮します。
海洋環境と水の光学研究
エコー強度と多波長観測で減衰、浮遊粒子、生物成分を研究します。校正、背景抑制、放射伝達モデルが重要です。
水中構造物の点検
岸壁、橋脚、配管の局所3Dスキャン。高濁度、強い反射、気泡ではエコー重なりと散乱ノイズを評価します。
ターゲット検出と輪郭再構成
飛行時間と空間走査で、十分な反射があるターゲットの距離と形状を推定します。材質、入射角、粗さが影響します。
光通信と光学実験
450 nmと約520 nmは水中可視光通信でも研究され、変調帯域、受信感度、BERが重視されます。パルス測距とは別の設計です。
レーザーダイオードから水中LiDARまで
レーザーは送信器の一部です。耐圧窓、光学、検出器、時間計測、水中試験が加わります。
01
レーザー光源
450または520 nm;CW/パルス、波長安定性、出力、ドライバを定義。
02
ビーム整形と走査
コリメーション、拡大、スポット形状、スキャナ;発散角、視野、指向安定性を管理。
03
水中光学窓
材料、コーティング、耐圧シール、迷光;屈折率変化と窓反射を考慮。
04
受信と検出
受信望遠鏡、狭帯域フィルタ、APD/SPADなどの検出器、低雑音フロントエンド。
05
時間計測とアルゴリズム
ToF/波形サンプリング、エコー検出、背景抑圧、校正、水中減衰補正。
波長候補のエンジニアリング比較
| 項目 | 450 nm青 | 520 nm緑 | 推奨 |
|---|---|---|---|
| 最初の用途 | 清澄水、多波長実験、海洋光学 | 浅水、緑システム、既存532 nm受信系 | 波長より先に水質と任務を定義 |
| CW出力 | モデルにより約5–5.5 W typ | 約1–1.5 W typ;NUGM06 Bank 13.5 W typ | CWはパルスエネルギーでも距離でもない |
| 光源形態 | TO-CANまたはLD Bank | TO-CAN、TO90またはLD Bank | パッケージ、コリメーション、熱、ドライバを確認 |
| 主なリスク | 減衰、後方散乱、気泡、環境光、窓反射 | 水質リスクとパルス互換性 | 実測水質でリンクバジェットを校正 |
| 不足情報 | パルス幅、繰返し、ピーク、ビーム品質、過渡定格 | 変調、波長ドリフト、寿命、パルス性能 | 購入前に完全なシステム仕様を作成 |
光源選定前の8項目
これらの条件が、一般的なレーザーダイオードを特定の水中LiDAR向け候補にします。
01. 水質
清澄な海、沿岸、湖・河川、高濁度;浮遊物、気泡、生物成分を記録。
02. ターゲットと距離
測深、近距離障害物、構造物走査;距離、反射率、精度。
03. 動作方式
CW、変調CW、パルスToF;幅、繰返し、エネルギー。
04. 受信機
検出器、分光感度、面積、帯域、雑音、飽和。
05. 光学
発散角、スポット、受信視野、フィルタ、送受信分離。
06. 熱とドライバ
電源、電流、放熱経路、ケース温度、長期デューティ。
07. パッケージと保護
TOまたはBankの空間;耐圧、密封、腐食。
08. 検証と安全
水槽・現場試験、眼・皮膚安全、フェイルセーフ、レーザークラス、法規。
よくある質問
450 nmはいつも520 nmより遠くまで届きますか?
いいえ。清澄水では青が有利な場合がありますが、吸収、散乱、浮遊物で最適波長が変わります。対象水域で減衰とSNRを検証してください。
520 nmで532 nm測深レーザーを置換できますか?
波長が近いだけでは互換になりません。532 nmは周波数倍加固体レーザーで一般的、520 nmは半導体です。出力形式、エネルギー、ビームが大きく異なる場合があります。
5 W青色CWで水中距離はどのくらいですか?
CW出力だけでは計算できません。パルス能力、エネルギー、受信口径、検出感度、ターゲット反射、損失、水中減衰が必要です。
濁水ではレーザー出力を上げればよいですか?
必ずしもそうではありません。後方散乱も増えます。狭い視野、時間ゲート、偏光、複数波長、アルゴリズムがより重要になる場合があります。
このデータシートは水中LiDARを認証していますか?
いいえ。記載用途は投影、表示、照明、光学機器です。本記事は候補光源を評価するもので、ドライバ、熱、光学、水中試験はシステム開発者が行う必要があります。
技術根拠と参考文献
データシート値と公開研究を分けて記載しています。製品パラメータは選択モデルと供給元のデータシートで確認してください。
- ユーザー提供「450 nm blue collimated laser specification」V1.0、Shenzhen Leirte Optoelectronics。
- ユーザー提供「520 nm green collimated laser specification」V1.0、Shenzhen Leirte Optoelectronics。
- The Use of Green Laser in LiDAR Bathymetry: State of the Art and Recent Advancements — 緑色測深技術のレビュー。
- Using a multiwavelength LiDAR for improved remote sensing of natural waters — 多波長海洋LiDAR研究。
- Enhancing Underwater LiDAR Accuracy Through a Multi-Scattering Model for Pulsed Laser Echoes — パルスエコーと多重散乱。
- Analysis of Radiative Transfer Characteristics for Underwater Hyperspectral LiDAR — 波長依存の放射伝達解析。
計算機
光源選定前に光学リンクを試算
距離、減衰、SNRのツールで初期バジェットを作り、自由空間の前提を実測水中減衰と検出器データに置き換えてください。
LiDAR リンクバジェット計算ツール
LiDAR リンクバジェット を計算し、入力条件が結果に与える影響を確認するエンジニアリング計算ツールです。
計算機大気減衰計算ツール
大気減衰 を計算し、入力条件が結果に与える影響を確認するエンジニアリング計算ツールです。
計算機LiDAR 信号対雑音比計算ツール
LiDAR 信号対雑音比 を計算し、入力条件が結果に与える影響を確認するエンジニアリング計算ツールです。
製品ライブラリ
関連する可視光レーザーモジュール
450 nmと520 nmのコリメートモジュールはCW製品です。パルスまたは水中で使う前にデータシート、変調、熱設計を確認してください。
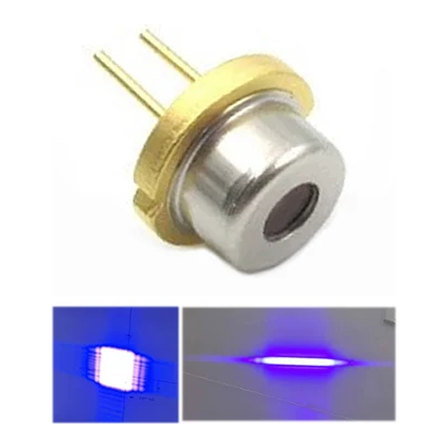 TO9 / レーザーバンク
LZRGB-450-Collimated
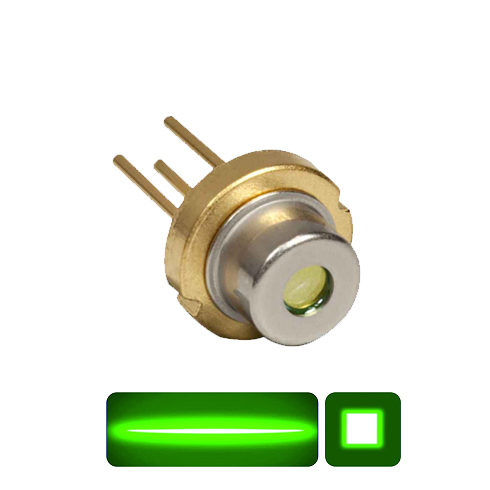
450 nm青色シリーズ、エミッタあたりCW 5–5.5 W。
 TO9 / TO90 / レーザーバンク
LZRGB-520-Collimated
520 nm緑色シリーズ、エミッタあたりCW 1–1.5 W、13.5 Wバンク仕様。
関連記事
905 nm、1535 nm、1550 nm:測距と LiDAR の波長選択
波長は検出器、目の安全クラス、使用できる最大エネルギー、天候性能を決めます。3 つの帯域を測距用途で比較します。
受光素子受信側の選択:アバランシェフォトダイオードと PIN
測距リンクの余裕は送信側より受信側で決まることが多くあります。APD が高コストに見合う条件、利得と雑音の関係、データシートの読み方を解説します。
選定ガイド905 nm パルスレーザーダイオードの選び方:距離要件から型番まで
距離をパルスエネルギーに、エネルギーをピーク出力とパルス幅に、さらにデューティ比を満たす最小パッケージに変換する手順です。